


مؤلف «Zhi Dongxi» | ZeR0
تحرير | ظل الصحراء
ذكرت «Zhi Dongxi» في 24 أغسطس أنه في 21 أغسطس، خلال يوم مطوري مؤتمر الروبوتات العالمي WRC 2026، ألقى فيديريكو بيكورا، المسؤول العالمي لأبحاث تقنيات الروبوتات في «Arm» للذكاء الاصطناعي الفيزيائي، كلمة رئيسية شارك خلالها أفكاره حول انتقال الذكاء الاصطناعي الفيزيائي من «تكديس القدرات» إلى «التكيف على مستوى النظام» في مجال الصناعة.
خلال السنوات القليلة الماضية، حققت الروبوتات تقدماً ملحوظاً في مجالات مثل الإدراك والادراك المعرفي والتحكم بالحركة، مع اتساع مستمر في حدود التطبيقات. لكن عندما تخرج الروبوتات من بيئات العمل المحددة وفق قواعد مسبقة وتدخل عالماً واقعياً يزدحم فيه الناس وتكثر فيه المتغيرات العشوائية، فإن اختراقات المهارات المفردة في الإدراك أو التوجيه/التحكم لا تكفي لدعم التطبيق التجاري على أرض الواقع. ويتمثل التحدي الحقيقي في تمكين الروبوتات من إتمام مجموعة ديناميكية من قدرات متعددة تلقائياً في سيناريوهات غير معروفة، وبناء نظام ذكي متكامل ومستقر وموثوق وقابل للتكيف يمكنه إجراء تعديلات.
في الذكاء الاصطناعي الفيزيائي، لا تمثل قدرات النماذج سوى نقطة البداية؛ إذ أصبح تنسيق القدرات والجدولة الآنية وإدارة الحالة وآليات ضبط السلوك عوامل أساسية لتمكين الروبوتات من العمل في بيئات مفتوحة وحقيقية. وتُعد قدرات التعميم لدى الروبوتات أساسية لتحقيق انتشار واسع النطاق لتقنيات الروبوتات. وتُشكّل كيفية دعم هذه القدرات بحوسبة فعّالة أحد التحديات المحورية التي تركّز عليها Arm.
وفي سياق هذا الرأي، أجرى Federico Pecora مؤخرًا حوارًا معمقًا مع وسائل إعلام، من بينها Zhidx. وأوضح لهم أن نشر الروبوتات على نطاق واسع يتطلب استمرار تطور نماذج الذكاء الاصطناعي، إلى جانب التطور المنسق للأجهزة الأساسية وبنية الأنظمة. وتوفّر منصات الحوسبة القائمة على Arm بالفعل قدرات حيوية للروبوتات في العالم الحقيقي، مثل الحوسبة عالية الكفاءة في استهلاك الطاقة، والاستجابة الآنية، وتقنيات العزل الآمن. كما أن خبرة Arm الواسعة في قطاع السيارات تنطبق كذلك على مختلف سيناريوهات تطبيقات الذكاء الاصطناعي الفيزيائي.
لكن تطبيقات الروبوتات تواجه تحديات إضافية. إذ يجب أن تتعامل الروبوتات مع أجسام متنوعة الأشكال، وأن تكون قادرة، من حيث المبدأ، على تنفيذ شتى المهام. لذلك، ينبغي لبنية الحوسبة أن تتعامل مع درجات الحرية الإضافية هذه، وأن تدعم تشغيل مزيد من نماذج الإدراك والتخطيط بالتوازي، مع تلبية متطلبات تحكم أكثر تعقيدًا وأعلى كلفةً حاسوبية.
ويرى أن من التحديات الرئيسية الأخرى التي ستواجه منصات الحوسبة مستقبلًا كيفية دعم إعادة استخدام القدرات وتركيبها بين الروبوتات المختلفة. فالقطاع بحاجة إلى أساس حاسوبي موحّد ومفتوح وقابل للتوسع، يمكن تطوير البرمجيات ونشرها عليه، بصرف النظر عن شكل الروبوت أو قدرته الحاسوبية أو مجال تطبيقه، بما يقلل تعقيد التطوير ويسرّع تحويل الابتكار إلى تطبيقات عملية.
ويتوقع أن تزداد أهمية القدرات المخصصة بدرجة كبيرة. فالتحدي الذي تواجهه الروبوتات لا يقتصر على توفير قدرات الذكاء عبر المسرّعات ووحدات المعالجة المركزية وعرض نطاق الذاكرة، بل يشمل أيضًا تحقيق هذه القدرات ضمن حدود استهلاك الطاقة والتبريد. وينبغي لمنصات الحوسبة الروبوتية مستقبلًا أن تتيح التوسع المرن عبر أبعاد متعددة، تشمل وحدات المعالجة المركزية والمسرّعات والذاكرة وعرض النطاق، لتلبية احتياجات مختلف السيناريوهات، مع الحفاظ على أساس تقني موحّد.
وقال Federico Pecora: «تتمثل رسالة Arm الأساسية دائمًا في تمكين المنظومة والمطورين. فمن خلال توفير إمكانات مثل اتساق بنية مجموعة التعليمات (ISA parity)، يستطيع المطورون إنجاز التطوير والتدريب في السحابة، ثم نقل البرمجيات مباشرة إلى المنصات الطرفية ومنصات الروبوتات النهائية، دون الحاجة إلى إعادة هيكلة واسعة النطاق أو تكييفها من جديد». وأضاف أن هذه إحدى أهم مزايا منصة الحوسبة من Arm.
أولًا: قدرات التعميم هي مفتاح التقدم الأساسي في القطاع
من منظور اتجاهات تطور القطاع، تمرّ قدرات الروبوتات بثلاث مراحل.
المرحلة الأولى هي التعميم بين الأجسام؛ أي أن يتمكن الروبوت من التعامل مع أنواع مختلفة من الأجسام ضمن سير العمل نفسه، من دون الحاجة إلى إعادة تدريبه أو برمجته لكل جسم. وقد ثبتت فاعلية هذه القدرة في سيناريوهات منظمة، مثل الفرز والخدمات اللوجستية والتجزئة.
المرحلة الثانية هي الذكاء متعدد المهام. إذ تتيح منصة ذكاء موحّدة تنفيذ مهام متعددة، فلا يعود الروبوت مخصصًا لسير عمل واحد ثابت، بل يستطيع تبديل مجموعات القدرات المختلفة وفقًا لمتطلبات المهمة.
المرحلة الثالثة هي تحقيق التكيف على مستوى النظام. عندها، سيتمكن المستخدمون النهائيون والروبوتات نفسها من تعديل القدرات وفقًا للتغيرات البيئية، دون الحاجة إلى إعادة تطوير النظام أو تدريبه أو نشره.
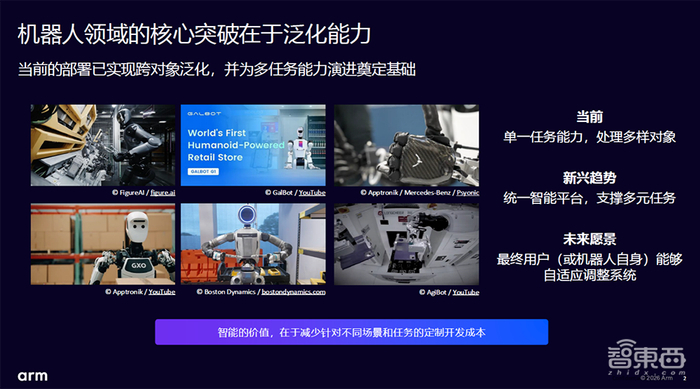
تكمن القيمة التجارية لقدرات التعميم في خفض تكلفة وتعقيد تكييف الروبوتات ونشرها في سيناريوهات ومسارات عمل ومهام جديدة بدرجة كبيرة.
يوضح سيناريو يومي القيمة العملية لقدرات التعميم. تخيّل مستخدمًا يصطحب روبوتًا بشريّ الشكل إلى متجر للتسوق ويعطيه التعليمات التالية: «ادفع عربة تسوق وتعال معي. اذهب وأحضر كيسًا من الأرز وزنه 10 كغ، بينما أختار الخضروات، ثم نلتقي بعد قليل في قسم منتجات الألبان».
هذه التعليمات ليست معقدة في الحياة اليومية، لكنها تفرض متطلبات عالية جدًا على الأنظمة الروبوتية. فالأماكن العامة مزدحمة، ولا توجد خرائط للبيئة معدّة مسبقًا، وربما لم يتدرّب الروبوت على مهام محددة مثل «دفع عربة التسوق». ولإنجاز المهمة، يجب أن يتكيف الروبوت مع التغييرات أثناء التنفيذ، وأن يبني أو يعدّل بنية قدراته آنياً، بدلًا من استدعاء حل ثابت دُرّب مسبقًا.
يمكن بالفعل تحقيق العديد من هذه القدرات الفردية من خلال التدريب الموجّه وتحسين النماذج والتنفيذ الهندسي. لكن التحدي الحقيقي يكمن في تمكين الروبوت من تنسيق هذه القدرات ودمجها ذاتيًا في نظام للذكاء الاصطناعي الفيزيائي يستطيع مواصلة الإدراك واتخاذ القرارات والتنفيذ، وإنجاز المهام المعقدة في العالم الحقيقي.
فعلى سبيل المثال، في سيناريو التسوق، لا يكفي أن يتمكن الروبوت من دفع عربة ومتابعة المستخدم، والتنقل ذاتيًا من دون خريطة، والتعرف على المنتجات، ونقل الأحمال الثقيلة؛ بل يجب أن يكون قادرًا أيضًا على تعديل سلوكه ونموذج حركته آنياً، والالتزام بضوابط السلوك المعتمدة أثناء تعاونه مع البشر، وتقديم نتائج موثوقة ومستقرة باستمرار في بيئة متغيرة.
وخلال حديثه مع وسائل الإعلام، أوضح Federico Pecora أن أحد العوامل المهمة التي تجعل القطاع متفائلًا بشأن الروبوتات البشرية الشكل هو ما تحمله من إمكانات وآمال لتحقيق التعميم والتكيف. ومن المتوقع أن تكون أقدر من الروبوتات المتخصصة المصممة لمهام محددة على التكيف مع سيناريوهات واحتياجات جديدة، والحفاظ على أداء مستقر، والانتقال بسرعة إلى مهام وتطبيقات جديدة كليًا؛ كما يمكن نقل خبرات تطويرها إلى منصات روبوتية أخرى ذات أشكال مختلفة.
ثانيًا: أربعة تحديات على مستوى الأنظمة تواجه نشر الروبوتات على نطاق واسع
مع انتقال الروبوتات من العروض التقنية إلى النشر في العالم الحقيقي، لم تعد المشكلة التي يحتاج القطاع إلى حلها تتمثل في مدى تطور نموذج منفرد، بل في كيفية تمكين عدد كبير من القدرات المتباينة من العمل معًا بكفاءة ضمن النظام نفسه.
ترى Arm أن المرحلة التالية من نشر الروبوتات على نطاق واسع ستتمحور حول أربعة تحديات على مستوى الأنظمة.
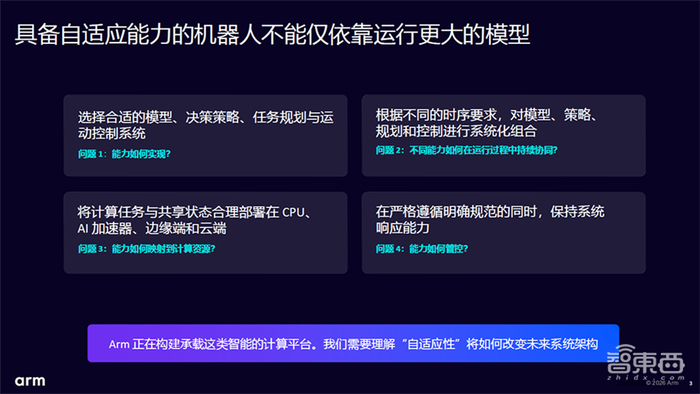
1. كيف يمكن تحقيق هذه القدرات؟
لا يستطيع الروبوت الاعتماد على نموذج واحد لإنجاز كل المهام، بل يحتاج إلى نماذج واستراتيجيات ومخططات ووحدات تحكم ملائمة لكل مرحلة. فعلى سبيل المثال، يمكن استخدام نموذج الرؤية واللغة والفعل لتوليد حركات استكشافية، ونموذج الرؤية واللغة للتعرف على الأجسام القابلة للتفاعل في البيئة، ونموذج اللغة الكبير للمساعدة في إنشاء منطق وحدات التحكم، بينما تتولى وحدات التحكم ذات المعلمات إخراج حركات آمنة وموثوقة. وينبغي لهذه الوحدات أن تعمل جنبًا إلى جنب، وتتشارك موارد الذاكرة وعرض النطاق، وتتعاون لإنتاج السلوك النهائي.
2. كيف يمكن لمختلف القدرات أن تواصل العمل معًا أثناء التشغيل؟
تتباين المقاييس الزمنية لأحمال عمل الروبوتات في العالم الحقيقي: ففحص التصادمات يتطلب استجابة فورية، بينما يحتاج التنقل والمناولة إلى تحديث مستمر، أما الاستدلال عالي المستوى، مثل «تحديد موقع الأرز»، فيظهر غالبًا بصورة مفاجئة وغير متزامنة. وإذا غاب التنظيم الزمني الواضح وجدولة الأولويات، فقد تتنافس هذه القدرات على موارد الحوسبة، ما يؤدي إلى تأخر الاستجابة، ويؤثر في كفاءة النظام، بل قد ينطوي على مخاطر تتعلق بالسلامة.
3. كيف تُواءَم القدرات مع موارد الحوسبة؟
في غياب خريطة مسبقة للبيئة، يحتاج الروبوت إلى الاعتماد على ذكائه المحلي للإدراك وفهم المشهد وتخطيط المسار، مع إنشاء خريطة دلالية تدريجيًا يمكن لنماذج متعددة مشاركتها. وتتطلب الاستجابة واتخاذ القرارات ذاتيًا والسلامة إجراء قدر كبير من الحوسبة الذكية محليًا على الروبوت. وهذا يطرح تحديًا مهمًا في بنية الأنظمة: كيف تُوزّع مهام الحوسبة على نحو مناسب بين وحدة المعالجة المركزية والمسرّعات المتخصصة والذاكرة وروابط الاتصال، للاستفادة الكاملة من مزايا الحوسبة غير المتجانسة، مع خفض تكلفة نقل البيانات إلى أدنى حد وتحقيق أداء وكفاءة أعلى في استهلاك الطاقة؟
4. كيف يمكن ضبط القدرات والتحكم بها؟
مع ازدياد قدرة الروبوتات على التكيف، لم يعد اهتمام القطاع مقتصرًا على مسائل السلامة الأساسية، مثل تجنب التصادمات وحدود السرعة والتحكم بالقوة، بل بات يشمل قيودًا أعلى مستوى، مثل القواعد المكانية والزمنية وتفضيلات المهام ومعايير السلوك في سيناريوهات محددة. وغالبًا ما يصعب فحص سلوك الروبوتات وتشخيصه وضبطه عند استخدام استراتيجيات ذكاء اصطناعي تعمل كصندوق أسود.
لذلك، حتى مع استمرار تطور النظام، يجب أن تظل حواجز السلامة وضمانات التشغيل والنمذجة المنهجية لمسائل التحكم ووحدات التحكم الاحتياطية فعّالة مع تغير النظام. وهذا يتطلب الانتقال بالتطوير المخصص من الاعتماد على الخبرة والحلول الهندسية المؤقتة إلى إطار واضح وقابل للتطبيق وملزم لحماية السلوك.
وللمضي قدمًا في معالجة هذه المسائل الأربع، قال Federico Pecora إن Arm ستواصل العمل في هذا المجال عبر فريق الأبحاث الذي يقوده؛ فمن جهة، ستواصل إجراء الأبحاث ومشاركة نتائجها على نطاق واسع، ومن جهة أخرى، ستعمل عن كثب مع شركاء المنظومة في مجالات أشباه الموصلات والمستشعرات والمشغّلات وغيرها.
ثالثًا: ستحقق قدرات التعميم قيمة تجارية على مراحل، وتوسّع نطاق حالات الاستخدام
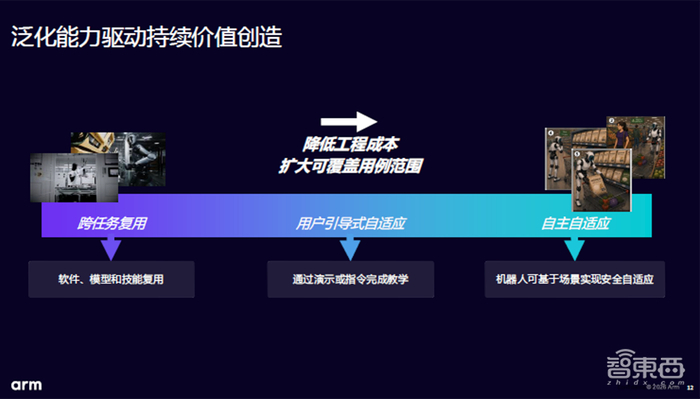
ويرى Federico Pecora أن القيمة التجارية لقدرات التعميم ستتحقق تدريجيًا عبر مستويات متعددة:
المستوى الأول هو إعادة استخدام البرمجيات والنماذج والمهارات عبر المهام المختلفة.
تتيح قدرات التعميم الأعلى للمستخدمين النهائيين، مثل عمال المصانع ومديري المتاجر الكبرى ومشغّلي الروبوتات، تهيئة الروبوتات ذاتيًا عبر العروض التوضيحية أو التعليمات اللغوية.
في أعلى مراحل النضج، يستطيع الروبوت تحقيق تكيف ذاتي كامل تقوده معطيات السياق البيئي، ما يخفض تكاليف تكامل الأنظمة بدرجة كبيرة ويوسّع نطاق حالات الاستخدام التي يمكن للأنظمة الروبوتية تغطيتها.
في جوهر الأمر، تتعلق المسألة أولًا ببنية النظام الروبوتي: كيف تُنظّم قدرات الروبوت في الإدراك والتنفيذ والسلوك؛ ثم تأتي مسألة بنية الحوسبة: كيف تُهيّأ القدرة الحاسوبية الأساسية وتُوفّر.
لم تبلغ بنية الروبوتات نفسها بعد مرحلة النضج الحقيقي، ولا يزال هناك مجال واسع للتحسين. ومن المرجح أن تؤثر هذه التطورات والتحسينات على مستوى البنية، إلى حد ما، في الاتجاه الذي ستسلكه بنية الحوسبة مستقبلًا.
مع انتقال الروبوتات من تنفيذ مهام منفردة إلى التكيف على مستوى النظام، يتسع دور منصة الحوسبة من دعم تشغيل نموذج واحد إلى دعم العمل التعاوني للنظام الذكي بأكمله.
بفضل مزاياها التقنية المتمثلة في الكفاءة العالية في استهلاك الطاقة والموثوقية العالية والقدرة العالية على التكيف، توفّر حلول Arm المعمارية، بما فيها وحدات المعالجة المركزية والمسرّعات ووحدات التحكم الدقيقة، خيارات متنوعة للقدرة الحاسوبية وميزات للسلامة، وتُستخدم على نطاق واسع في منتجات روبوتية مختلفة.
ووفقًا لما شاركه Federico Pecora، تعتزم Arm الاستناد إلى أبحاث متخصصة في الروبوتات لمعالجة التحديات الرئيسية التي تحول دون تحقيق روبوتات متكيفة مع جميع السيناريوهات، والعمل مع شركائها في منظومة الذكاء الاصطناعي الفيزيائي لبناء الجيل التالي من بنى الحوسبة الملائمة للذكاء الاصطناعي الفيزيائي والروبوتات متعددة الأغراض.
وفي الوقت نفسه، تعتزم Arm التعاون مع الأوساط الأكاديمية حول العالم لدفع الأبحاث الرائدة ذات الصلة، وجمع الابتكارات من الأوساط الأكاديمية والصناعية والتحقق منها وتطبيقها على منصات تجارية متنوعة، وصولًا إلى بناء أنظمة روبوتية تتمتع بذكاء على مستوى النظام.
الخاتمة: توفّر Arm أساسًا حاسوبيًا موحّدًا لقدرات الأنظمة الروبوتية
تواجه صناعة الروبوتات فجوة بين أولويات الابتكار واحتياجات القطاع. فقد اعتادت الأوساط الأكاديمية تفكيك المسائل إلى موضوعات بحثية متخصصة، ودفع قدرات الإدراك والتخطيط والتحكم والتعلم كلٌّ على حدة إلى تحقيق تقدم مستمر؛ بينما تركز الصناعة بدرجة أكبر على طرح المنتجات في السوق والتحقق من قيمتها التجارية، وتعطي الأولوية لدمج الوظائف التي تلبي احتياجات الأعمال الحالية. وقد أوجد ذلك فجوة بين ابتكار القدرات والأنظمة الروبوتية القابلة للنشر.
يحتاج القطاع إلى أساس حاسوبي عام قادر على ربط هذه القدرات وتنظيمها وتنسيقها في بيئات النشر واسعة النطاق. وتؤدي Arm دورًا في هذا الجانب المحوري من خلال توفير منصة حوسبة مفتوحة ودعم منظومة واسعة، سعيًا إلى مساعدة القطاع على تحويل الإنجازات التقنية الفردية إلى ذكاء موثوق على مستوى النظام، وتسريع انتقال تقنيات الروبوتات من المختبرات إلى النشر على نطاق واسع.
تواصل Arm تطوير بنية الحوسبة وسلسلة الأدوات من خلال منظومة حوسبة متكاملة تشمل المستشعرات والتحكم الآني وحوسبة الذكاء الاصطناعي والحوسبة الطرفية وصولًا إلى البنية التحتية السحابية. وتوفّر بذلك أساسًا حاسوبيًا موحّدًا للروبوتات، وتساعد المطورين على إعادة استخدام البرمجيات بين منصات الأجهزة المختلفة وجدولة أحمال العمل بكفاءة، ما يخفض بدرجة كبيرة عتبات الابتكار والنشر على نطاق واسع.
يشهد قطاع الروبوتات الصيني بروزًا متسارعًا للابتكار. وفي هذا السوق المهم، تعتزم Arm مواصلة العمل جنبًا إلى جنب مع شركائها المحليين في المنظومة، لدفع تقنيات الروبوتات التكيفية نحو تطبيقات أوسع في العالم الحقيقي.