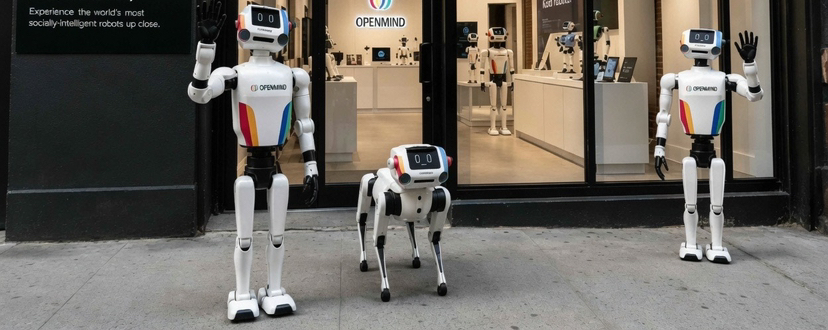
تستمر الأموال الخاصة بالرمز الأصلي ROBO في التدفق إلى الخارج، مما أدى إلى انهيار معنويات المجتمع في وقت من الأوقات. اليوم سنقوم بتحليل تفصيلي للمنطق الأساسي لـ ROBO: نظام OM1
🔽🔽🔽🔽🔽🔽🔽🔽
لنحدد أولاً هدفاً/موضعاً:
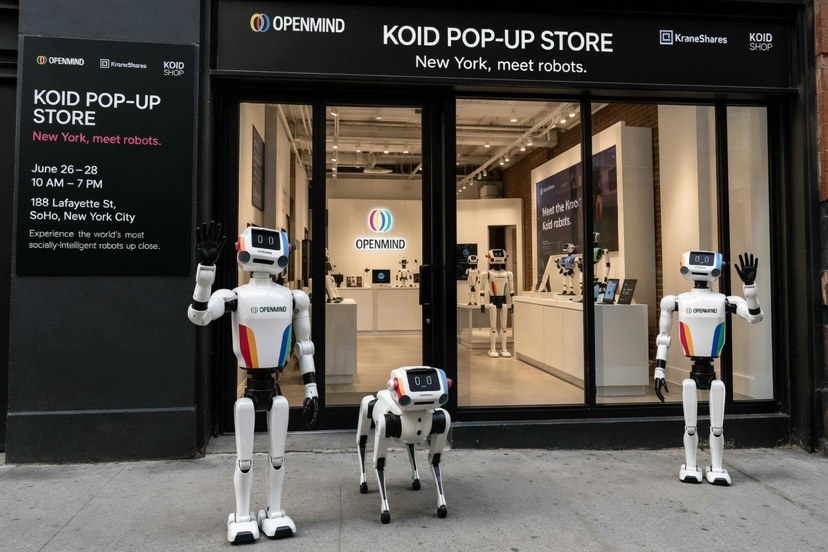
OM1 = «نظام روبوتات وحدوي أصلي للذكاء الاصطناعي، ومحايد تجاه العتاد، ووحدات مفتوحة المصدر (كـ«أندرويد» عالم الروبوتات)» الذي طوّرته OpenMind، ويركّز على قاعدة ذكية موحّدة للروبوتات عبر العلامات التجارية + شبكة تعاون لامركزية Fabric
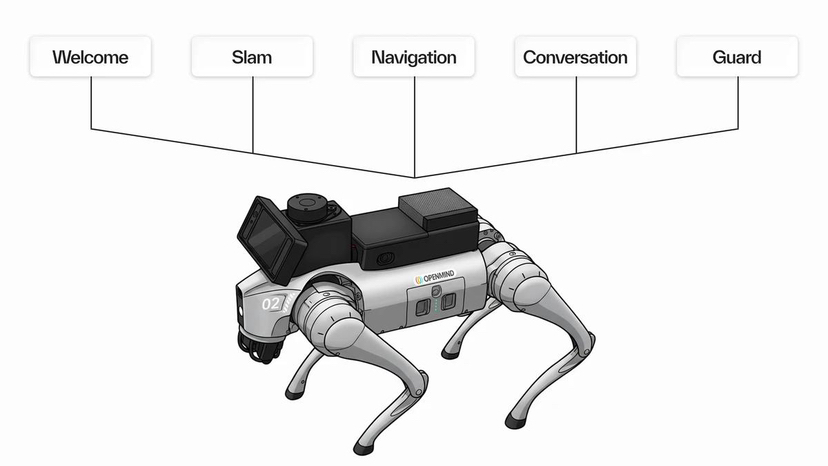
أولاً، خلفية المشروع وتحديد موقعه
1) نقاط الألم في الصناعة
الروبوتات التقليدية:
• كل شركة تمتلك تقنياتها المغلقة المصدر (Tesla وBoston Dynamics، و»المكدسات« التي تطورها كل شركة على حدة)
• انقسام في منظومة البرامج بين روبوتات رباعية الأرجل/إنسانية/بعجلات
• عند تغيير قطعة عتاد كل مرة، يلزم إعادة كتابة مجموعة كاملة من أكواد الإدراك والملاحة والتفاعل، مما يجعل تكلفة التطوير مرتفعة جداً
2) الهدف الأساسي لـ OM1
إنشاء بيئة تشغيل للذكاء الشامل المتمحور حول الجسد (Robot OS):
طبقة تجريد العتاد + مركز AI متعدد الوسائط + استدلال محلي وسحابي + شبكة تعاون بين الروبوتات
الشعار: AI-Native (مصمم للـ LLM والذكاء المتمحور حول الجسد من الطبقات السفلية، وليس مجرد لصق LLM فوق ROS القديم)
بروتوكول مفتوح المصدر: MIT مفتوح المصدر (مُتاح على GitHub)
3) الفريق ورأس المال
مقر الشركة في سان فرانسيسكو، وقيادة من أساتذة جامعة ستانفورد ضمن فريق التأسيس؛ الفريق المؤسس جاء من فرق الروبوتات في جوجل وتيسلا؛ جولة التمويل المبكر كانت نحو 20 مليون دولار أمريكي، مع ارتباط عميق ببيئة عتاد الروبوتات (مثل Tech Unitree، UBTECH، وNVIDIA وغيرها).
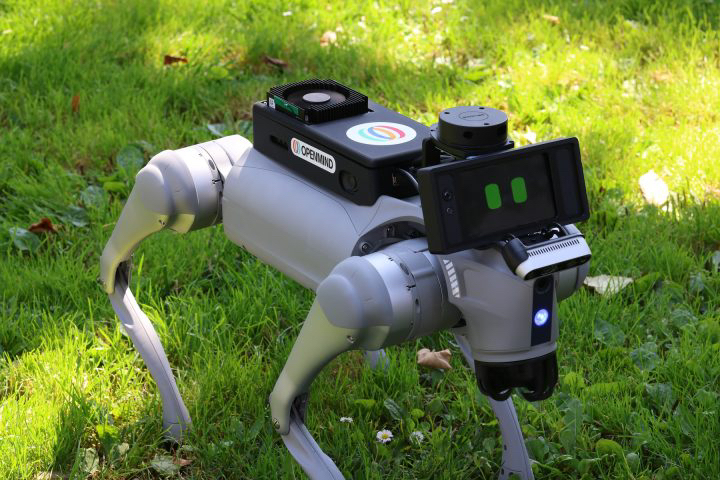
الهيكل الأساسي من الطبقتين/الأربع طبقات: (الإدراك → الذاكرة → اتخاذ القرار → التنفيذ)
الطبقة 1: طبقة تجريد العتاد HAL (أدنى طبقة)
• حيادية العتاد: إزالة فروقات محركات الروبوت المختلفة، والليدار/الرادار، والكاميرات، وهيكل القيادة (الهيكل السفلي)
• توافق أصلي: ROS2 وDDS وZenoh، نشر داخل حاويات Docker
• دعم المعالجات: ARM64 (Jetson/Orin)، وAMD64
• توافق أصلي مع العتاد: Unitree Go2/Go1 من宇树 (Unitree)، وهيكل G1 شبيه بالإنسان، روبوتات بعجلات، أذرع ميكانيكية، وLIMX إنسانية... وغيرها
بجملة واحدة: لا يهم شكل الروبوت؛ استخدم نفس مجموعة أوامر الذكاء الاصطناعي على المستوى العلوي للتحكم
الطبقة 2: طبقة دمج إدراك متعدد الوسائط
• دمج المستشعرات: SLAM مع رادار/ليدار، كاميرات عمق، نماذج رؤية كبيرة VLM، ومصفوفات ميكروفون
• بناء خرائط للبيئة، التعرّف على الأشخاص، فهم المشهد، والذاكرة المكانية
• تصميم الخصوصية: إزالة حساسية الوجه، تصفية بيانات المناطق، وجمع متوافق (وفق الالتزام)
الطبقة 3: طبقة الإدراك (أهم ميزة في OM1)
1. ذاكرة طويلة الأمد قابلة للتخزين: Memory Bank
يحفظ الروبوت المحادثات التاريخية وتفضيلات المستخدم ونقاط المكان والمهام السابقة، ويحافظ على الذاكرة عند فرص الحوار المفتوح
2. مركز جدولة أصلي للـ LLM/VLM
محول/Adapter داخلي جاهز، قابل للتوصيل والفك: GPT-4o، وGemini، وDeepSeek، ونماذج كبيرة مفتوحة المصدر محلياً
استخدام اللغة الطبيعية كناقل أوامر داخلي للروبوت
3. وكيل تخطيط المهام
تفكيك أمر واحد باللغة الطبيعية (مثل: «جولْة دورية في صالة العرض، وعند مقابلة زائر بادر بالتحية») إلى مهام خطوة بخطوة: الملاحة، كشف الرؤية، التفاعل الصوتي، وتنفيذ الحركة
الطبقة 4: طبقة التنفيذ (الإخراج الحركي والتفاعلي)
• مكدس الملاحة: مبني على Nav2 + SLAM لتفادي العوائق ذاتياً، ودوريات على نقاط محددة (Point巡航)
• إرسال أوامر الحركة إلى وحدة التحكم في هيكل القيادة/المفاصل
• توليد الكلام: إخراج تمثيل افتراضي Avatar للشاشة
• دعم وضعين للاستدلال: استدلال محلي على الحافة + استدلال هجين مع السحابة
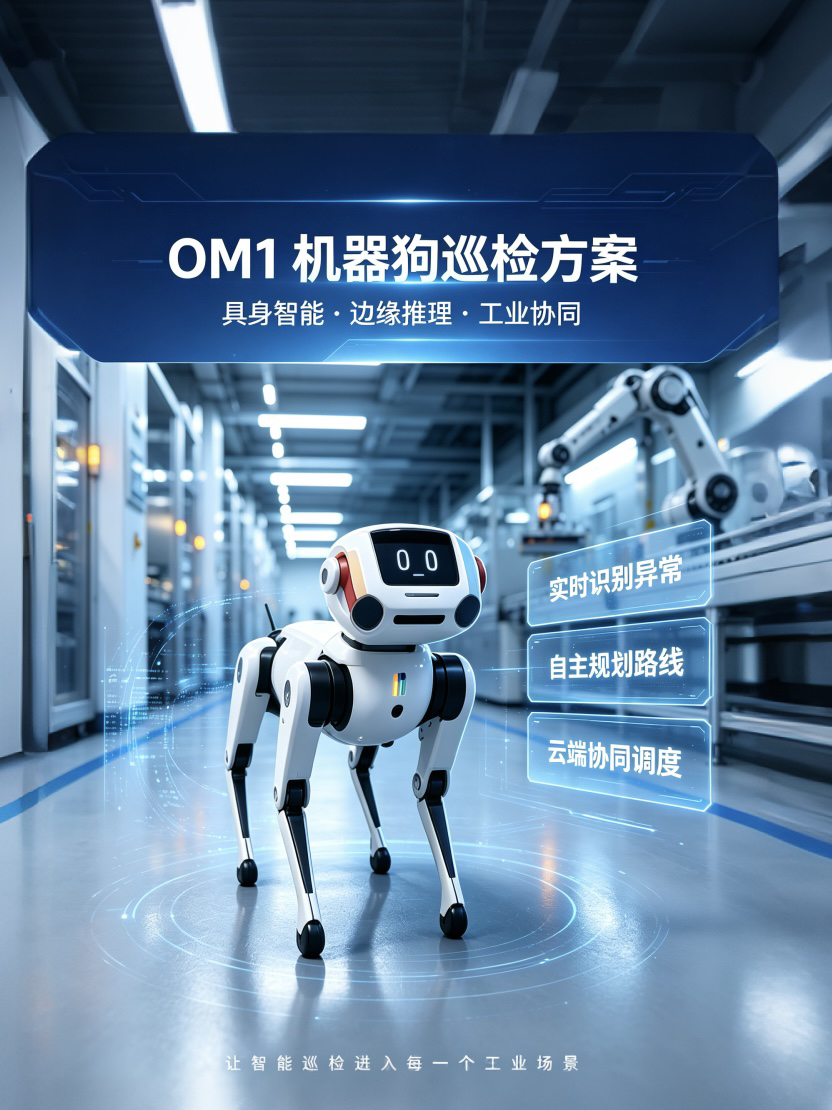
ثالثاً: جبهتان من التقنيات “الرابحة” — OM1 + شبكة FABRIC (ضمن المنظومة المصاحبة)
1) OM1 (دماغ روبوت منفرد)
خدمات ميكروسيرفس حاوية قابلة للوحدنة، يمكن ترقية وحدات الإدراك أو وحدات النماذج الكبيرة أو وحدات الملاحة بشكل مستقل دون أن يتداخل ذلك مع غيرها
• بيئة محاكاة WebSim / Gazebo: تدريب أولاً على جهاز الكمبيوتر عبر المحاكاة، ثم نشر على الروبوت الحقيقي
• SDK: Python أولاً، لتمكين المطورين من دخول منخفض العتبة لتطوير مهارات الروبوت
• متجر المهارات (Skill Store): كما لو كنت تثبّت تطبيقاً على الهاتف، لتضيف قدرات جديدة للروبوت (فحص دوري، إرشاد، مرافقه، فحص دوري للمستودعات)
2) شبكة التعاون اللا مركزية FABRIC (طبقة الشبكة العليا في OM1)
هذه هي النقطة الجوهرية التي تميّز OpenMind عن أنظمة تشغيل الروبوتات العادية:
1. تخصيص هوية رقمية لا مركزية لكل روبوت OM1
2. شبكات أمان للروبوتات عبر الشركات المصنعة، مشاركة الخرائط، مشاركة الخبرات البيئية، والعمل التعاوني
3. التعلّم التوزيعي من الخبرة: يمكن لروبوت واحد تحسين مسار/استراتيجية داخل مشهد ما، ثم بموجب تفويض يتم مزامنة هذا التحسين مع روبوتات أخرى في المجموعة (الكلستر)
4. مهام تسوية على السلسلة (On-chain) مرفقة، والتحقق من موثوقية الأجهزة (يوجد شائعات عن تعاون مع منظومة Pi Network المبكرة)
فهم بسيط:
OM1 هو “دماغ” روبوت واحد؛ وFabric هي “دماغ سحابي جماعي” لعدة روبوتات
رابعاً: ملخص الخصائص التقنية الرئيسية
1) تصميم أصلي للذكاء الاصطناعي (مختلف عن ROS التقليدي)
ROS التقليدي: التحكم بالحركة أولاً، والذكاء الاصطناعي كإضافة خارجية
OM1: الوكيلات بنماذج كبيرة (LLM Agents)، إدراك متعدد الوسائط، الذاكرة، والاستدلال—مكوّنات أصيلة في الطبقة الأساسية للنظام
2) بنية وحدات قابلة للفك والتركيب
• اختر أي نموذج رؤية وأي LLM وأي خوارزمية ملاحة تريد: استبدال إضافي (Plug-in)
• ثلاثة أنماط نشر: نشر صناعي، نماذج أولية بحثية، وتجارب تدريب وتعليم
3) نشر هجين: الحافة المحلية + السحابة
• إجراءات حرجة للسلامة (تجنب العوائق، التوازن): تشغيل محلي بزمن تأخير منخفض
• استدلال معقد، محادثات نصية طويلة، وتدريب ببيانات كبيرة: استدعاء واجهة OM1 API في السحابة (خدمة API بالدفع مقابل الاستخدام)
4) مصمم للانتقال إلى التطبيق التجاري
• مراقبة، تحديد معدل التدفق، سجلات (Logs)، وخلفية تشغيل وصيانة الأجهزة
• قوالب افتراضية للصناعة: فحص دوري داخل المجمع، مرافقة المرضى/المسنين في المستشفيات، جولات إرشاد في المعارض، وأمن المصانع
خامساً: سيناريوهات الاستخدام الرئيسية
1. روبوتات إنسانية/رباعية الأرجل كخدمة تجارية
جولات الإرشاد في المعارض، دوريات فحص المباني، أمن الممتلكات، رعاية ومرافقة مساعدة في المستشفيات
2. منصات الروبوتات للبحث العلمي والجامعات
قاعدة تطوير موحدة، دون إعادة اختراع العجلة لكل نوع عتاد
3. تجمعات روبوتات صناعية مرنة
تعاون عدة روبوتات بأشكال مختلفة في الفرز والفحص الدوري وإدارة المستودعات
4. خدمة واجهة برمجة تطبيقات (API) للروبوتات من نوع B2B SaaS
للشركات: استدعاء خدمات OM1 السحابية لبناء روبوتات خدمات مخصصة بسرعة، مع خفض كبير في تكلفة التطوير ذاتياً
سادساً: المزايا & نقاط الضعف الحالية على مستوى المرحلة (موضوعياً)
✅ المزايا
1. توحيد المنظومة عبر العتاد المختلف، وتقليل تفتت تطوير الروبوتات
2. مساران: مفتوح المصدر + خدمة سحابية تجارية، مع مراعاة البحث العلمي والتطبيق التجاري
3. دمج LLM وإدراك الجسد والملاحة المكانية بعمق في حزمة واحدة
4. نشر داخل الحاويات، ونمط تطوير سحابي أصلي حديث (Cloud Native)
⚠️ القيود الحالية (مرحلة بيتا)
1. قدرات التحكم الثقيلة في حركة الأطراف/الجسم بالكامل للشخصيات الشبيهة بالإنسان ليست أقل من ما لدى بوسطن دينامكس في تعمّق تحسين مكدس الحركة الذي طورته داخلياً
2. اعتماد كبير على واجهات برمجة تطبيقات النماذج الكبيرة (LLM)، وما زالت القدرة على النشر دون اتصال بشكل محلي بالكامل قيد التطوير والتحسين
3. شبكة Fabric اللا مركزية لا تزال في مرحلة الاختبار، وعدد حالات الاستخدام التجارية واسعة النطاق قليل نسبياً
سابعاً: تلخيص بجملة واحدة
OM1 = نظام تشغيل روبوت عام مفتوح المصدر لحقبة الذكاء المتمحور حول الجسد.
من خلال طبقة تجريد العتاد لإزالة فروقات العتاد، نضع “دماغ” إدراك الروبوت عبر نموذج كبير + ذاكرة طويلة، ونعتمد شبكة Fabric اللا مركزية لتحقيق تعاون روبوتات متعددة عبر العلامات التجارية؛ والهدف أن تصبح “قاعدة البرمجيات” الأساسية الموحدة لصناعة الروبوتات