قمتُ بترتيب منطق الجلد البيني (البايو-بَصَري/البايو-مقلِّد) خطوة بخطوة، ولتبدأ بسرعة وبأساس سريع:
أولاً، هل ستصبح حساسات Keli (柯力传感) فكرة/مفهوم أسهم لروبوتاتي؟ نعم، وهي مرشّح مهم (رغم أن السهم اليوم حقق حدًا أقصى للارتفاع، إلا أنه ما زال لم يخترق مستوى خط الاتجاه الهابط على مستوى خط شهري).
عبر حساسات Keli سأشرح الجلد البيني (الجلد الآلي):
1️⃣
بالتحديد، المجال الأصلي لشركة Keli والمحور البحثي والتطويري الحالي هو حساسات القوة/عزم الدوران (وخاصة حساسات القوة الستة الأبعاد الخاصة بالروبوتات المساعدة البشرية).
2️⃣
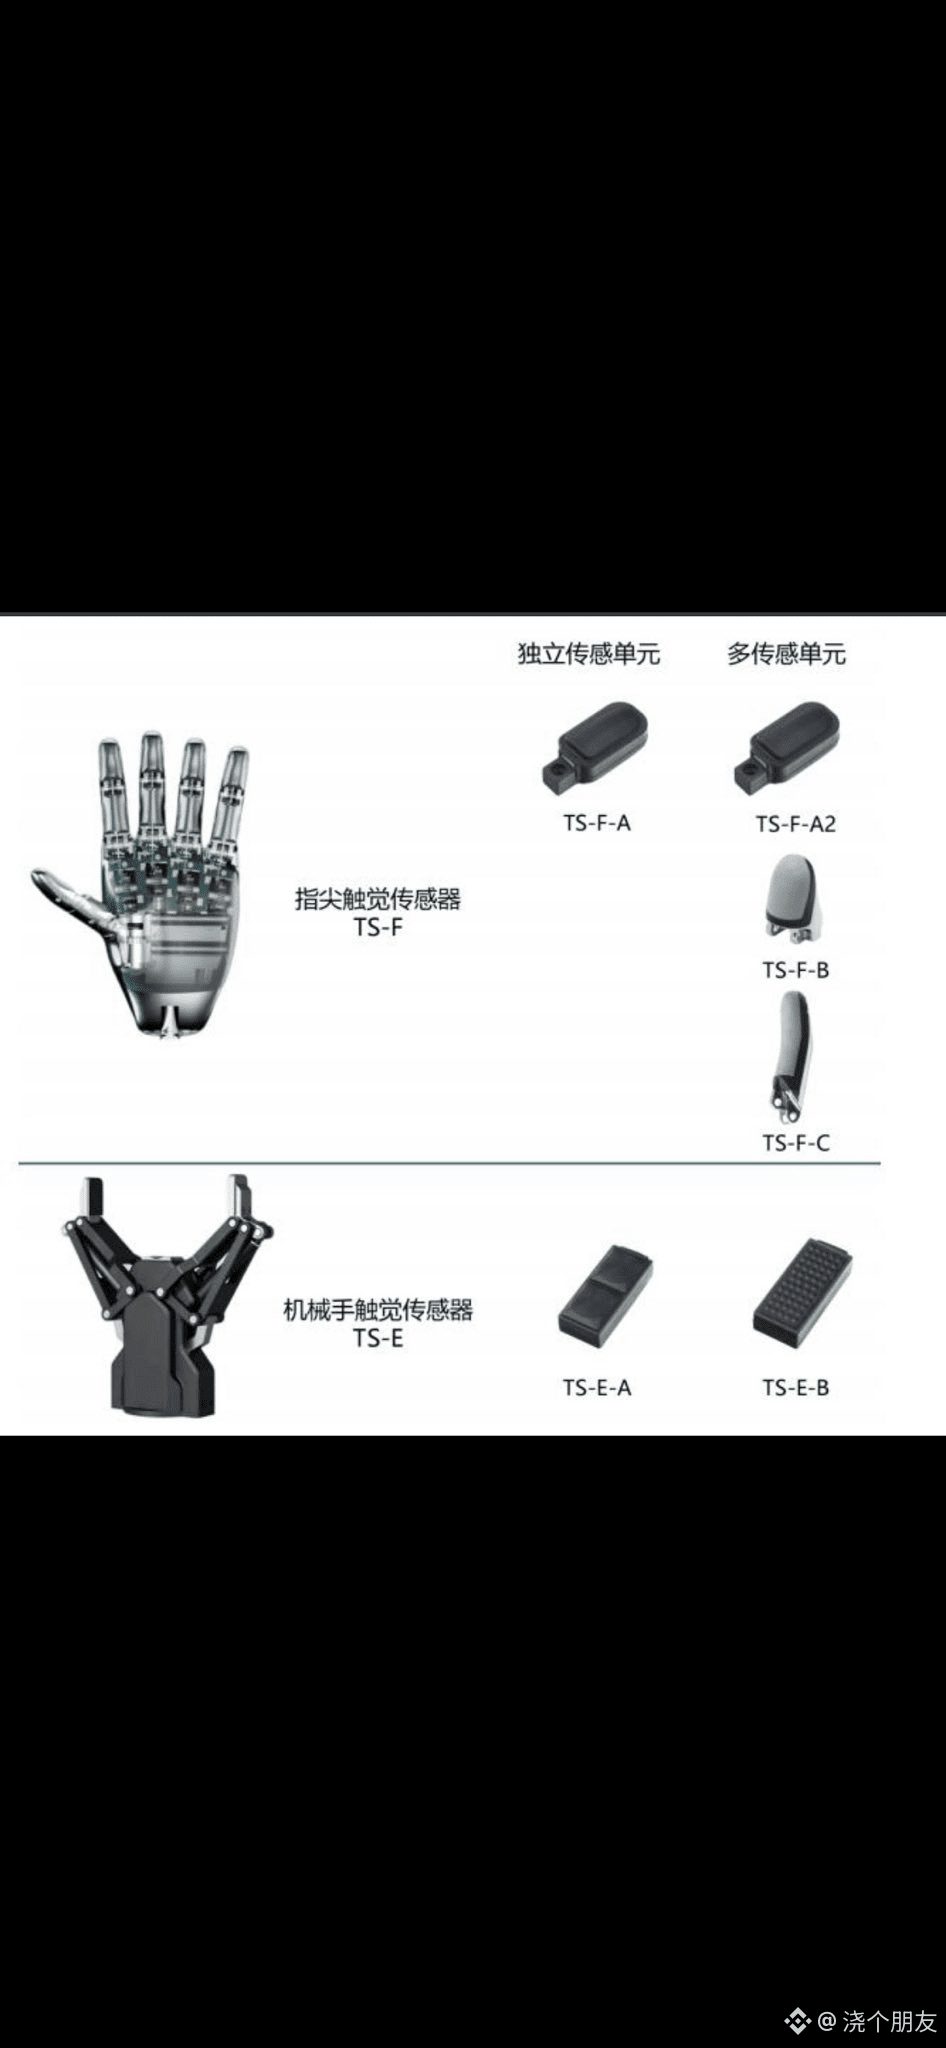
دمج الإحساس بالقوة والإحساس باللمس: في سلسلة الإمداد لـ“الذكاء الاصطناعي القائم على الفيزياء” والروبوتات البشرية، غالبًا ما تكون “القوة-الإدراك” (إدراك قوة الدفع/السحب/الالتواء) و“الإحساس باللمس” (إدراك ملمس السطح، والحرارة، والاحتكاك/الانزلاق) مرتبطين معًا. عادةً ما تُركَّب حساسات القوة الستة الأبعاد في معصم الروبوت أو مشط القدم/القدم، بل وحتى في أطراف الأصابع، لتمنح الروبوت قدرة أشبه بـ“التحكم باللمس والقوة” لدى الإنسان.
3️⃣
تخطيط مسار الإحساس باللمس: دخلت Keli مؤخرًا عبر استثمار استراتيجي في “He Shan Technology” (他山科技)، لتدخل رسميًا سوق حساسات اللمس الخالصة، بهدف بناء حل متكامل لـ“إحساس القوة + إحساس اللمس”.
4️⃣
لذلك، يمكن اعتبارها مرشّحًا أساسيًا ضمن طبقة الاستشعار الشاملة للإحساس باللمس/إحساس القوة.
5️⃣
العلاقة بين حساسات Keli وشركة Anyi (安利股份) وشركة Tian Na (天奈科技) وشركة ZJS (中石科技) هي كالتالي:
Anli/中石科技 يزوّدان ركيزة مرنة → Tian Na Technology تعدِّل بالأنابيب الكربونية النانوية لتعزيز الأداء (التوصيل + القوة) → Keli Sensor تدمج مصفوفة حساسات اللمس/القوة عليها → في النهاية يتشكل جلد بيني مرن عالي الأداء على شكل مصفوفة (仿生皮肤)